引言
在现代工业装配领域,螺栓紧固是保证产品结构强度与安全性的关键工序。传统手动拧紧枪在操作过程中产生的反向扭矩往往由操作人员直接承受,不仅易导致疲劳与职业损伤,还严重影响紧固精度与效率。拧紧枪抗扭伸缩臂作为一种专为螺栓紧固作业设计的机械辅助设备,通过可伸缩结构与抗扭机制的有机结合,有效解决了这一难题,成为机械设备制造及装配与设计中不可或缺的一环。
一、结构原理与设计特点
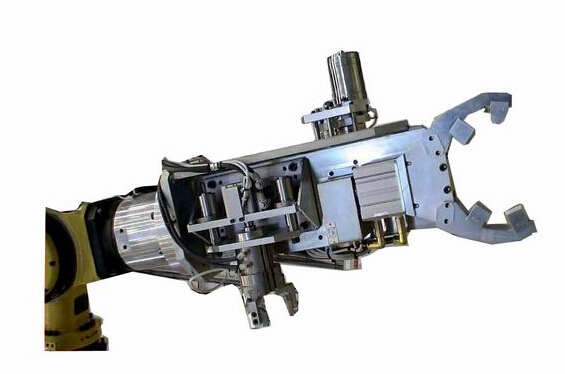
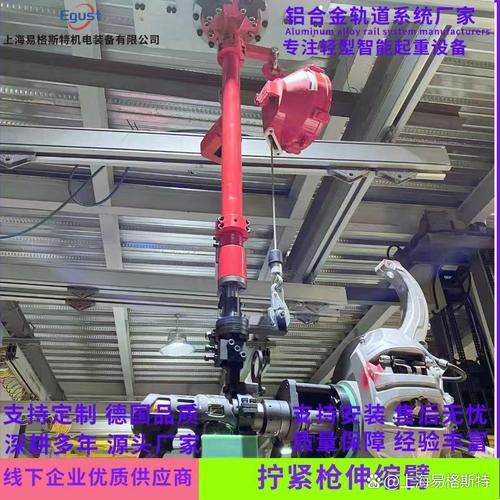
拧紧枪抗扭伸缩臂的核心设计在于“抗扭”与“伸缩”两大功能的融合。其典型结构包括:
- 抗扭臂主体:通常采用高强度铝合金或碳纤维复合材料制成,内部集成扭矩反作用杆。当拧紧枪启动时,反作用杆将反向扭矩传递至臂体结构,再通过关节轴承或滑轨机构分解到安装基座,从而避免操作者手臂承受扭矩。
- 可伸缩机构:采用多节套筒式或剪叉式伸缩结构,配合精密直线导轨或气缸平衡系统,使臂体在工作范围内自由伸缩与俯仰。伸缩长度可根据工位需求调整,覆盖不同深度的螺栓位置。
- 末端接口:与拧紧枪快速连接,包括法兰盘、快换夹具及角度调节头,确保拧紧枪在不同姿态下均能稳定工作。
- 平衡与浮动功能:部分高端型号集成气动平衡缸或弹簧平衡器,使臂体在无负载时悬浮,操作者只需轻微施力即可移动拧紧枪,降低劳动强度。
二、机械设备制造中的关键工艺
拧紧枪抗扭伸缩臂的制造涉及多道精密工艺,直接决定其抗扭刚度、伸缩寿命与定位精度。
- 材料选择与热处理:臂体材料需具备高比强度与抗疲劳性能。例如,7075航空铝经固溶时效处理后,屈服强度可达500MPa以上,满足长期交变扭矩工况。
- 关节与滑动副加工:回转关节采用精密交叉滚子轴承,保证低摩擦与高刚性;伸缩滑轨需研磨至微米级配合间隙,防止卡滞与侧向间隙积累。
- 动平衡校准:对于伸缩式臂体,各节段的质量分布影响操作手感,需通过配重或有限元优化实现动平衡。
- 表面处理:阳极氧化或镀硬铬处理,提高耐磨与耐腐蚀性,适应车间油污、粉尘环境。
三、装配与设计中的系统集成
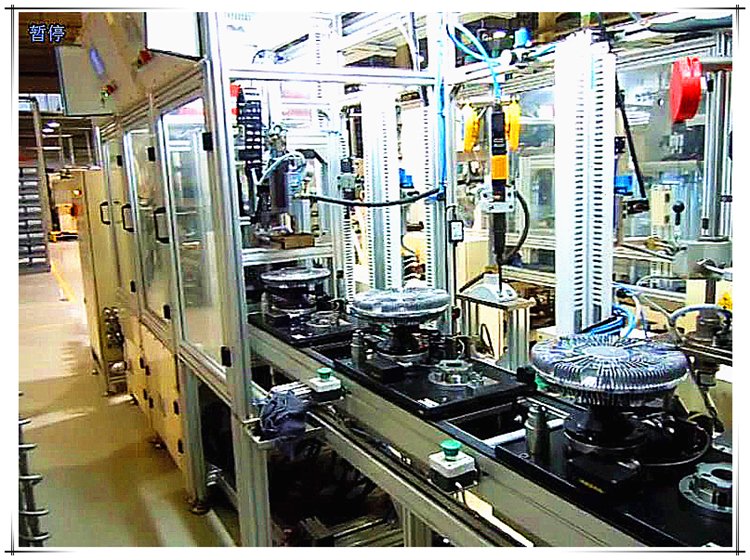
在机械设备制造及装配与设计的整体流程中,拧紧枪抗扭伸缩臂并非孤立部件,而需与工位布局、拧紧枪型号、控制系统深度集成。
- 工位匹配设计:根据装配线节拍与螺栓分布,计算臂体的工作包络(半径、高度、伸缩行程)。例如,发动机缸盖螺栓拧紧工位,常采用三点式悬臂结构,覆盖多个拧紧点。
- 扭矩反作用路径设计:必须确保反作用扭矩最终传递至刚性地面或框架,避免振动耦合至精密装配件。设计时需进行静力学与动力学仿真。
- 与拧紧枪的协同:选用与拧紧枪输出扭矩相匹配的抗扭臂规格,避免过载或刚性不足。信号线缆与气管需通过臂体内部走线,防止缠绕。
- 人机工程优化:伸缩臂的操纵手柄位置、伸缩阻尼力、平衡力均需依据操作者身高与施力习惯调节,减少肌肉骨骼疾病风险。
四、应用场景与优势
拧紧枪抗扭伸缩臂广泛应用于汽车制造、航空航天、重型机械、电子装配等领域。
- 汽车总装线:底盘螺栓、座椅螺栓、发动机组件的紧固。伸缩臂可适应不同车型的螺栓位置变化,抗扭功能使操作者仅需控制拧紧枪开关,无需对抗扭矩。
- 风电与桥梁钢结构:大扭矩螺栓(如M30以上)紧固,伸缩臂提供远距离可达性与抗扭支撑,替代危险的高空手动操作。
- 精密电子装配:小扭矩但高密度螺栓场景,伸缩臂的微调与浮动功能保证对位精度,避免损伤螺纹。
相较于传统手持拧紧枪,抗扭伸缩臂可提升生产效率30%以上,降低操作者肩部与手腕负荷约70%,同时将紧固扭矩精度提高至±3%以内。
五、未来发展趋势
随着智能制造与协作机器人技术的发展,拧紧枪抗扭伸缩臂正朝向智能化、轻量化与模块化方向演进:
- 集成力/扭矩传感:实时监测拧紧过程,与MES系统联动,实现防错与数据追溯。
- 碳纤维复合材料应用:进一步减轻臂体重量,提高动态响应,适用于高速装配线。
- 模块化快换设计:不同长度、不同抗扭等级的臂段可快速组合,适应多品种柔性生产需求。
- 被动与主动平衡融合:通过伺服电机辅助平衡,使任意位置悬停,提高操作舒适性。
##
拧紧枪抗扭伸缩臂作为机械设备制造及装配与设计中的典型辅助装置,通过精巧的抗扭结构与可伸缩机构,从根本上改善了螺栓紧固作业的人机关系。其设计制造涉及材料、力学、人机工程与系统集成的多学科交叉,未来将在智能化与轻量化浪潮中继续演进,为工业装配的高效、安全与精密化提供坚实支撑。